ロボットの動作を仮想空間で試す。そんなシミュレーション技術は、すでに珍しいものではありません。
ただし、一つ難しい問題があります。
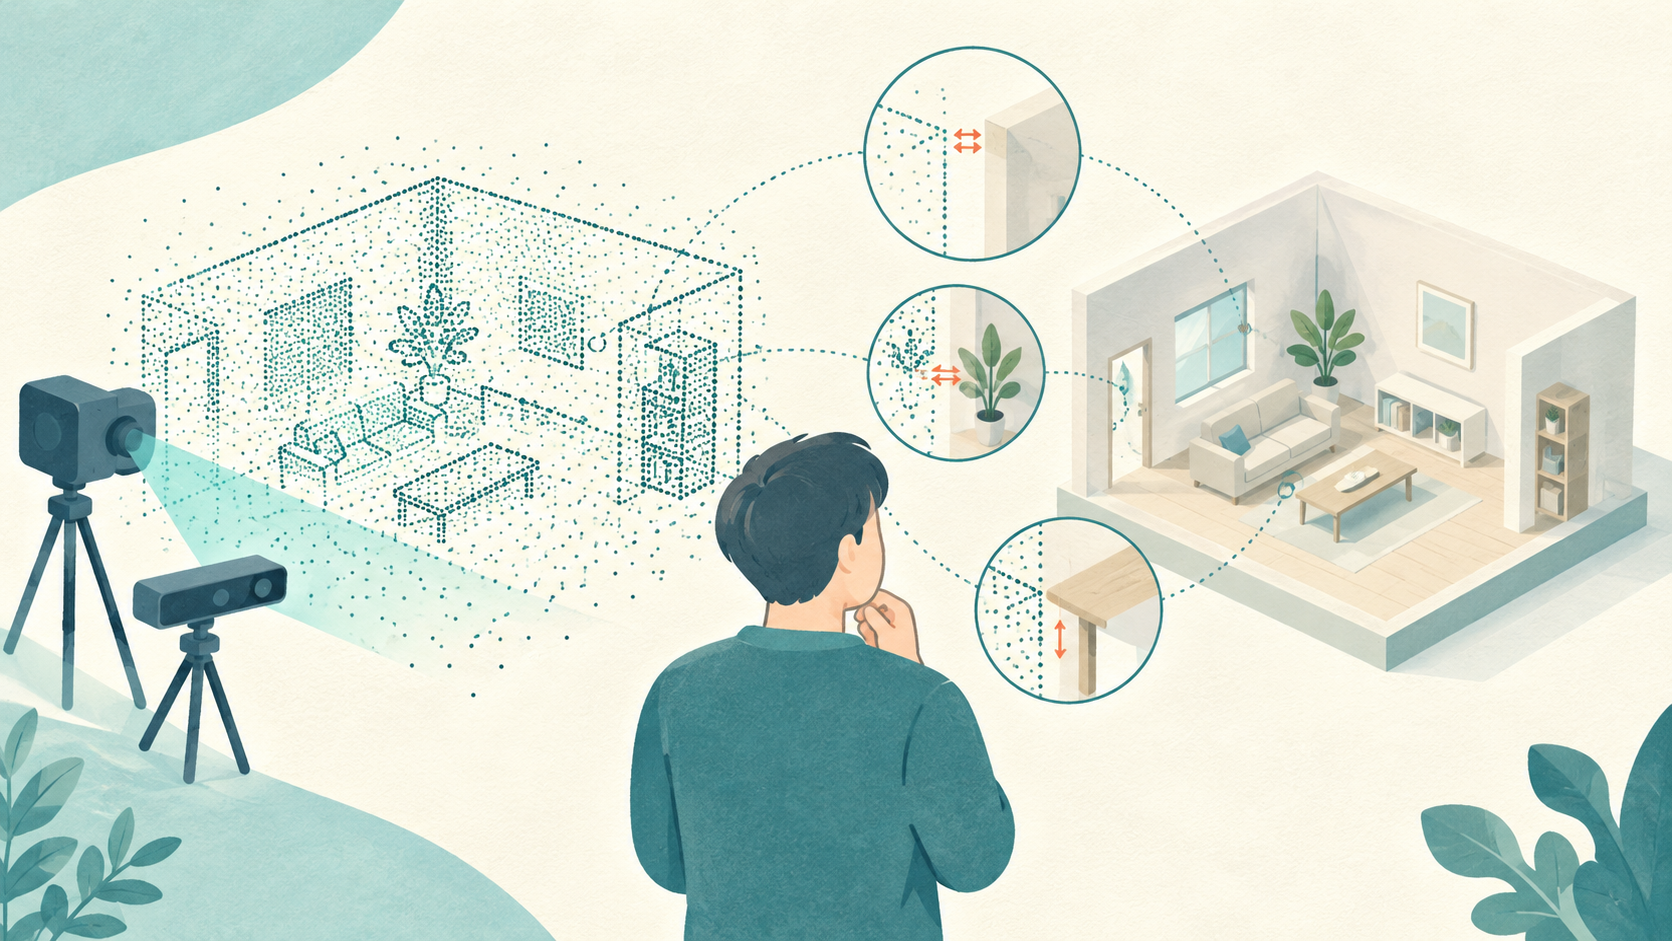
画面上では本物そっくりでも、ロボットの目には違って見えているかもしれない。
カメラが捉える映像や、レーザーで周囲の形状を測るLiDAR(ライダー)のデータが現実と食い違っていれば、仮想空間でのテスト結果をそのまま信用するわけにはいきません。
NVIDIAが2026年10月8日に公開した事例では、この問題にAIエージェントを活用しています。
現実のセンサーデータとシミュレーション結果を比較し、AIが仮想空間の物体や形状、材質を修正。人間が評価を導きながら、より現実に近いデジタルツインを作り上げていく取り組みです。
注目したいのは、AIが仮想世界を作るだけでなく、その間違いを測定し、修正する工程にも加わっていることです。

約3日間で4つのデジタルツインを作成・改善
今回の事例を手がけたのは、NVIDIAでRTXセンサーの検証を担当するAshley Reid氏です。
Reid氏は、AIエージェントのAstraとClaude Fable 5を使い、NVIDIAの「ovrtx」が生成したカメラ画像やLiDARデータを、実際に記録されたセンサーデータと比較させました。
その結果、約3日間の作業で次の成果を得ています。
- デジタルツインを2つ新規作成
- 既存のデジタルツインを2つ改善
- 現実との違いを測定し、物体・形状・材質を繰り返し修正
ここでいうデジタルツインとは、現実の空間や設備などをコンピューター上に再現した仮想モデルのことです。
重要なのは、単純にAIへ「もっとリアルにして」と指示したわけではないこと。
実際のセンサーと仮想センサーの出力を比較し、その差を評価しながら修正を進めています。
なお、3日という数字は今回報告された作業期間です。従来手法との比較で開発時間が何%短縮されたかを示すものではありません。
【動画】現実とシミュレーションはどれくらい違う?
NVIDIAの公式記事には、実際の記録映像とシミュレーションを比較する短い動画も掲載されています。
注目したいのは、単に見た目が似ているかどうかではありません。カメラやLiDARが観測する結果にどのような差があるのかを測定し、その差を仮想環境の改善につなげることが今回の技術のポイントです。
※動画は取り組みを理解するための参考映像です。映像だけでセンサーの再現精度を定量的に判断できるわけではありません。
AIはどうやって仮想世界の間違いを見つける?
仕組みを理解するうえで、まずカメラとLiDARの違いを押さえておきましょう。
カメラは、私たちが普段見る写真に近い画像を取得します。一方、LiDARはレーザーを使って周囲の物体までの距離や形状を測定するセンサーです。
ロボットや自動運転システムでは、こうした異なるセンサーの情報が周囲の認識に役立ちます。
今回の取り組みを大まかに整理すると、次のような流れになります。
- 現実環境で記録したカメラ・LiDARデータを用意する
- ovrtxを使い、仮想空間でもセンサーの出力を生成する
- 現実と仮想の出力を比較して違いを測定する
- AIエージェントが仮想空間の物体や形状、材質を修正する
- 修正後の結果を再評価し、指標に基づいて変更を採用するか判断する
例えば、実際の部屋には棚があるのに、仮想空間には存在しなかったとします。
あるいは、壁の位置が違っていたり、材質の設定によってセンサーの反応が変わったりするかもしれません。
これは仕組みを説明するための例ですが、NVIDIAの報告でも、物体の欠落、形状、材質の修正が取り上げられています。
従来は開発者がこうした違いを調査し、修正する必要がありました。
今回の事例は、その一部をAIエージェントに任せられる可能性を示しています。
ovrtxとは? NVIDIAのセンサーシミュレーション技術
今回使われた「ovrtx」は、NVIDIA Omniverse RTXのレンダリングやセンサーシミュレーション機能を、C言語やPythonのアプリケーションから利用するためのライブラリーです。
カメラだけでなく、LiDARやレーダーなども対象としています。
名前は少し難しく感じるかもしれませんが、役割をシンプルに整理すると、
仮想空間で、ロボットのセンサーが何を観測するかを再現するための技術
と考えるとわかりやすいでしょう。
なお、ovrtx自体がAIエージェントというわけではありません。センサーシミュレーションを担当するovrtxと、仮想空間の作成・修正を進めるAIエージェントを組み合わせたところが今回のポイントです。
仮想空間のシーン情報にはOpenUSDという技術が使われています。
これにより、AIエージェントが場面の構成を変更し、その結果をセンサーシミュレーションで再評価するワークフローを組み立てられます。
ロボット開発で何が変わるのか?
この取り組みが実用化に向けて発展すれば、ロボットや自動運転の開発におけるシミュレーション環境の整備を効率化できる可能性があります。
例えば倉庫ロボットの開発では、現実の倉庫に近い仮想環境を用意し、カメラやLiDARの出力を確認することが考えられます。
しかし、仮想空間の作り込みに問題があれば、その検証結果の信頼性も下がってしまいます。
そこで、センサーの実測値とシミュレーション結果を定量的に比較し、違いを修正する仕組みが役立ちます。
ただし、ここには重要な注意点もあります。
特定のセンサー指標で一致度が高くなったからといって、ロボットの動作全体が現実どおりになるとは限りません。
センサーの再現性と、ロボットの物理的な挙動や安全性は別の評価対象です。
また、NVIDIAの今回の公開事例には、精度改善率や従来手法との比較ベンチマークなど、効果を一般化できる定量データは示されていません。
現時点では、実測データを活用したAI主導の修正ワークフローが実際に示されたことに価値があると考えられます。
ovrtxは自分でも試せる?
ovrtxはGitHubで公開されており、Pythonから試せるサンプルも用意されています。
2026年10月12日時点で公式READMEに記載されている主な条件は以下のとおりです。
- Python 3.10〜3.13に対応
- Windows x86_64、Linux x86_64、Linux aarch64向けに配布
- 対応するNVIDIA RTX GPUとドライバーが必要
- ovrtxとovstageを組み合わせた利用方法を案内
- 現在はプレリリース段階
公式リポジトリには、OpenUSDのシーンを読み込んで画像を描画する最小構成のPythonサンプルがあります。
初回の描画では、シェーダーのコンパイルなどにより1〜2分程度かかる場合があります。通常の描画性能を表す時間ではありません。
また、企業内の制限されたネットワークで試す場合は注意が必要です。
パッケージの取得にPyPIやNVIDIAの配布先を利用するほか、サンプルプログラムは実行時に外部のUSDデータを取得します。
閉域環境では、依存パッケージやサンプルデータの事前準備が必要になる場合があります。
さらに、ovrtx 0.4ではシーン管理用ライブラリーであるovstageとの連携が導入されています。過去のコードを流用する場合はAPIの変更にも注意してください。
導入前には、公式の対応ドライバー情報と利用条件を確認することをおすすめします。
AIの役割は「作る」から「検証して直す」へ
今回のNVIDIAの事例で興味深いのは、AIエージェントの役割が単なる3D空間の作成にとどまらない点です。
現実との違いを測定し、修正案を作り、その結果を再び評価する。
この流れをAIが支援することで、シミュレーション開発の進め方が変わる可能性があります。
一方で、どのセンサーデータを比較し、どの程度の差を許容するのかは、人間の開発者が決めなければなりません。今回も、人間がAIエージェントの作業を導いています。
AIに任せる範囲が広がるほど、人間には「何を正解とするか」を定義する力が求められる。
そんなことを考えさせられる事例でした。
参考資料
- NVIDIA公式:Into the Omniverse — How Developers Turn Ideas Into Simulations With Frontier AI Agents
- NVIDIA Omniverse ovrtx — GitHub
- ovrtx公式ドライバー要件
※本記事は2026年10月12日時点のNVIDIA公式公開情報に基づいています。
コメント